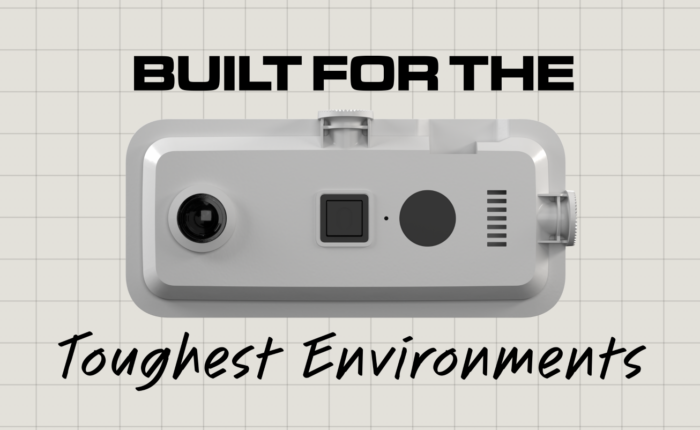

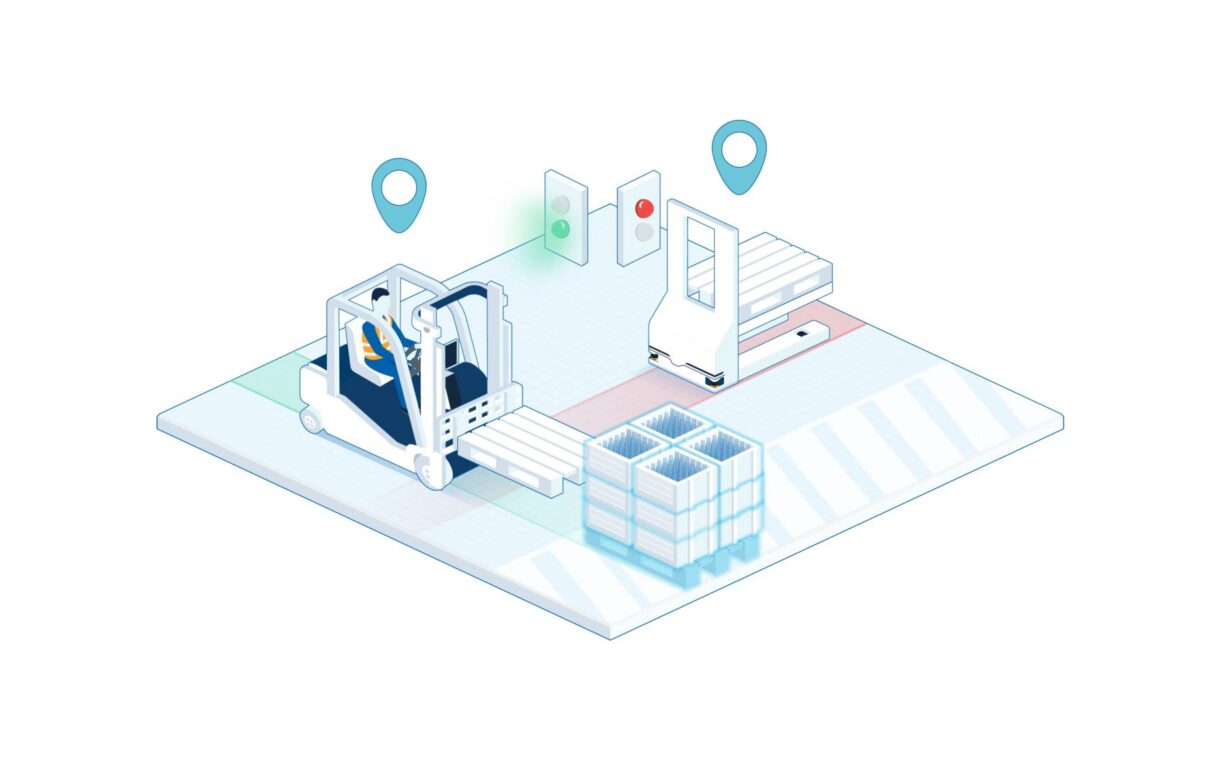
Firma BlueBotics rozbudowała system ANT locator o funkcję ujednoliconego przydzielania zadań. Dzięki integracji z menedżerem flotowym ANT server operator może kierować misje zarówno do AGV i AMR, jak i do ręcznie prowadzonych wózków widłowych, korzystając z jednego środowiska.
Kluczową rolę odgrywa dokładne określanie położenia każdego śledzonego wózka. System może uwzględniać bieżącą lokalizację przy wyborze pojazdu do zadania, co powinno zmniejszyć liczbę przejazdów bez ładunku i lepiej rozłożyć pracę pomiędzy flotę autonomiczną a operatorów.
Wspólne zarządzanie ruchem
W wielu zakładach roboty mobilne i wózki manualne działają w tych samych strefach, ale są obsługiwane przez oddzielne narzędzia. Taki model utrudnia koordynację, może powodować konflikty zadań i zwiększa koszty utrzymania oprogramowania. ANT server otrzymuje dane lokalizacyjne z ANT locator, dzięki czemu może budować aktualny obraz ruchu wszystkich pojazdów.
W praktyce operatorzy zyskują jedną warstwę dyspozytorską dla różnych typów środków transportu. Według BlueBotics oznacza to prostszą architekturę IT, mniej nakładających się licencji oraz łatwiejsze wdrażanie i diagnozowanie problemów. Nowy interfejs montowany w kabinie pozwala kierowcy zgłosić gotowość i przyjąć misję bezpośrednio podczas pracy.
Od śledzenia palet do analizy tras
Dane o położeniu mogą być przekazywane do istniejącego WMS, systemu logistycznego, MES lub ERP. Dzięki temu przedsiębiorstwo może śledzić przemieszczanie palety przez operatora wózka: od pobrania, przez trasę, aż po miejsce odstawienia. Jest to szczególnie istotne tam, gdzie ręczne wózki nie korzystają ze stałych, zaprogramowanych punktów odkładczych.
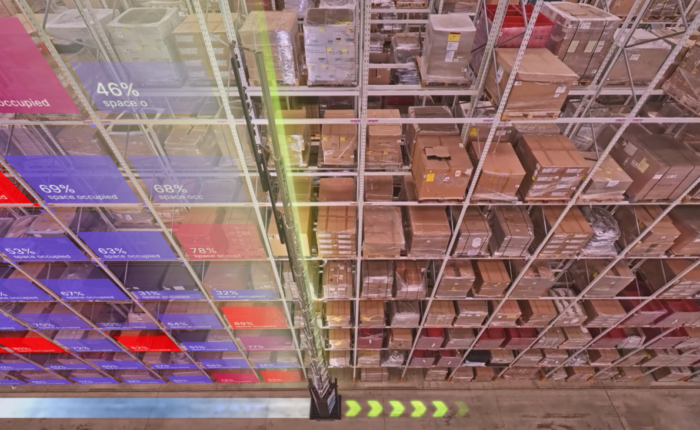
ANT locator oferuje również mapy cieplne i analitykę ruchu. Pozwalają one wskazać najczęściej wykorzystywane ciągi komunikacyjne, zatłoczone obszary i trasy wymagające poprawy. Opcjonalnie system może monitorować także ludzi oraz inne ruchome zasoby pracujące we wspólnej przestrzeni.